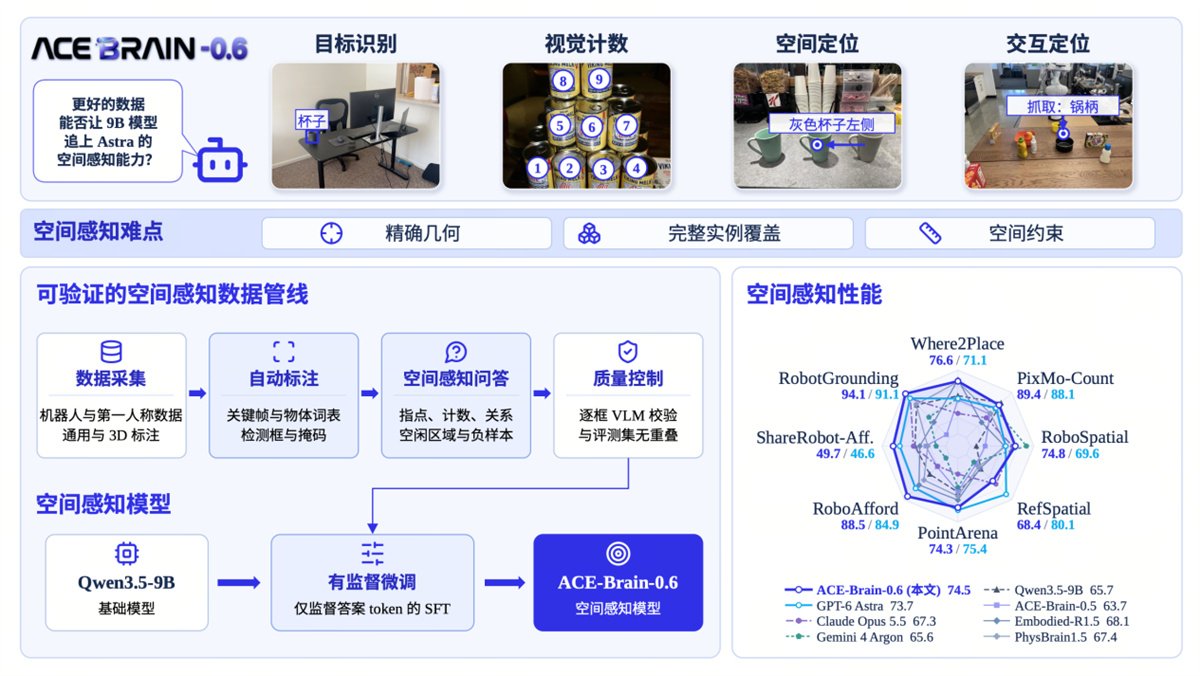
Récemment, les modèles multimodaux généraux représentés par OpenAI GPT-6 Astra ont démontré de puissantes capacités d'interaction universelles inter-agents, inter-scènes et inter-tâches, accélérant la transition de l'intelligence artificielle vers le monde physique réel. Grâce à une analyse approfondie, Daxiao Robotics a découvert que, par rapport à GPT-5.5, la précision de l'ancrage visuo-spatial (Visual Grounding) de GPT-6 Astra s'est considérablement améliorée ; sa puissante capacité de généralisation incarnée ne repose pas seulement sur le raisonnement de haut niveau, mais bénéficie également d'un saut qualitatif en perception spatiale et en raisonnement spatial. En pratique, Astra identifie précisément les objets cibles, les zones d'interaction et les références spatiales grâce au Grounding, puis combine des calculs géométriques pour déterminer la position, le déplacement et les paramètres de mouvement, transformant ainsi l'intention abstraite de la tâche en actions physiques concrètes. Cette découverte offre un éclairage technique important au secteur de l'intelligence incarnée : faire de la capacité d'ancrage visuo-spatial un point de percée clé pour accélérer la transition de l'intelligence incarnée de la cognition avancée vers la perception précise et l'exécution fiable.
Autour de ce point de percée, Daxiao Robotics a officiellement publié un nouveau modèle de base incarné à ancrage visuo-spatial renforcé, ACE-Brain-0.6. Après ACE-Brain-0.5 qui explorait la boucle cognitive unifiée de perception, planification, action, évaluation et évolution, ACE-Brain-0.6 se concentre davantage sur la capacité centrale de Grounding, en prenant GPT-6 Astra comme référence importante, et renforce les capacités d'identification d'objets, de localisation spatiale et d'ancrage interactif du modèle grâce à des données de supervision spatiale à grande échelle, diversifiées et vérifiables, explorant une nouvelle voie d'élévation des capacités des modèles de base incarnés pilotée par le Scaling de données, offrant un soutien clé pour l'amélioration des capacités d'interaction incarnée universelles.
S'appuyant sur environ un million d'échantillons d'entraînement d'ancrage spatial de haute qualité et vérifiables, ACE-Brain-0.6 réalise une nouvelle percée en perception spatiale incarnée : parmi huit évaluations Grounding (sept références publiques internationales faisant autorité et RobotGrounding développé par Daxiao), six dépassent OpenAI GPT-6 Astra ; le score moyen des sept références publiques atteint 74,53 points, devançant les 73,68 points d'Astra ; dans l'évaluation en scénarios robotiques réels RobotGrounding, il obtient 94,13 points, surpassant les 91,10 points d'Astra. Par ailleurs, dans des comparaisons transversales avec Google Gemini 4 Argon, Anthropic Claude Opus 5.5 ainsi que des modèles représentatifs nationaux et internationaux tels que l'Académie DAMO d'Alibaba et l'Institut de recherche de Pékin sur l'intelligence artificielle (BAAI), ACE-Brain-0.6 obtient des résultats de premier plan, démontrant pleinement sa forte compétitivité sur les tâches de compréhension de l'espace physique et de localisation précise.
La signification de cette percée ne se limite pas au dépassement de GPT-6 Astra en capacité d'ancrage spatial ; elle réside surtout dans le fait que Daxiao Robotics a construit de manière autonome un pipeline de données à grande échelle, automatisé et vérifiable, explorant et validant une nouvelle voie d'évolution des capacités des modèles de base incarnés : grâce à la fusion de données multi-sources, à l'annotation spatiale automatisée et à la construction de données de supervision de haute qualité, la capacité de perception spatiale physique du modèle est continuellement améliorée. Cela fournit non seulement une base de données scalable pour l'entraînement efficace et l'extension des capacités des modèles de base incarnés, mais offre également un soutien technique pour connecter la chaîne clé « compréhension du langage — perception spatiale — action physique », poussant l'intelligence incarnée à passer de la compréhension du monde physique à une action plus précise et plus fiable sur celui-ci.
De « comprendre le monde » à « trouver la cible » : la progression des capacités de l'intelligence physique incarnée
Récemment, les modèles multimodaux généraux représentés par GPT-6 Astra montrent un large potentiel d'opération incarnée ; leurs capacités se manifestent non seulement dans la planification de tâches complexes et le raisonnement logique, mais dépendent aussi d'une perception précise des objets, des positions et des zones d'interaction dans les scènes physiques. Les modèles généraux passent de la réponse aux questions du monde à la tentative d'agir sur le monde physique.
L'équipe a analysé le processus d'exécution de tâches robotiques par GPT-6 Astra. Dans le cas du placement d'un panier de fruits, le modèle doit identifier le bord du panier et la surface de support cible, puis déterminer la direction du mouvement par calcul spatial ; dans le cas du pliage d'un T-shirt, il doit extraire le contour du vêtement, estimer ses dimensions et calculer la distance de pliage. Cela révèle un fait essentiel : le raisonnement de haut niveau détermine la stratégie d'action, tandis que la perception spatiale précise est la base de la transformation de la stratégie en opération physique.
Cependant, même GPT-6 Astra présente encore des limites en matière de localisation géométrique fine et de jugement de relations spatiales complexes. Par exemple, lorsqu'il s'agit de trouver un espace libre devant un objet spécifique, le modèle peut se tromper et pointer vers une zone adjacente. Pour les questions-réponses textuelles, un léger écart peut être sans importance ; mais pour un robot, cela peut directement affecter la fiabilité de la saisie, du placement et même de toute la chaîne opérationnelle.
【Schéma technique d'ACE-Brain-0.6】
Sur cette base, ACE-Brain-0.6 se concentre sur l'ancrage visuo-spatial, en intégrant la reconnaissance d'objets, la localisation multi-instances, la compréhension des relations spatiales, l'identification des zones fonctionnelles et la prédiction des positions d'interaction en un système unifié de capacités de perception spatiale, visant à déterminer si, grâce à la mise à l'échelle de données de haute qualité, un modèle de 9B peut atteindre voire dépasser les modèles généraux de pointe sur cette capacité centrale qu'est la perception spatiale incarnée.
Un modèle de 9B défie les modèles généraux de pointe : six évaluations Grounding surpassent GPT-6 Astra
La réponse d'ACE-Brain-0.6 se manifeste d'abord dans une série de résultats expérimentaux quantifiables. L'équipe a évalué de manière unifiée ACE-Brain-0.6, GPT-6 Astra, Claude Opus 5.5 et plusieurs modèles incarnés open source sur huit évaluations Grounding ; les tests couvrent différentes dimensions de capacités telles que la référence à la cible, le comptage visuel, la localisation spatiale, la compréhension fonctionnelle des objets et la prédiction des zones d'interaction.
Les expériences montrent que parmi les huit évaluations Grounding, ACE-Brain-0.6 dépasse OpenAI GPT-6 Astra sur six d'entre elles, notamment Where2Place (76,55 vs. 71,10), PixMo-Count (89,41 vs. 88,10), RoboSpatial (74,82 vs. 69,55), RoboAfford (88,51 vs. 84,94), ShareRobot (49,70 vs. 46,60) et RobotGrounding (94,13 vs. 91,10). Parmi les sept références publiques, ACE-Brain-0.6 devance GPT-6 Astra avec un score global de 74,53 points contre 73,68 points, démontrant sa compétitivité sur des tâches telles que la compréhension spatiale incarnée, la localisation de cibles et l'identification des zones d'interaction.
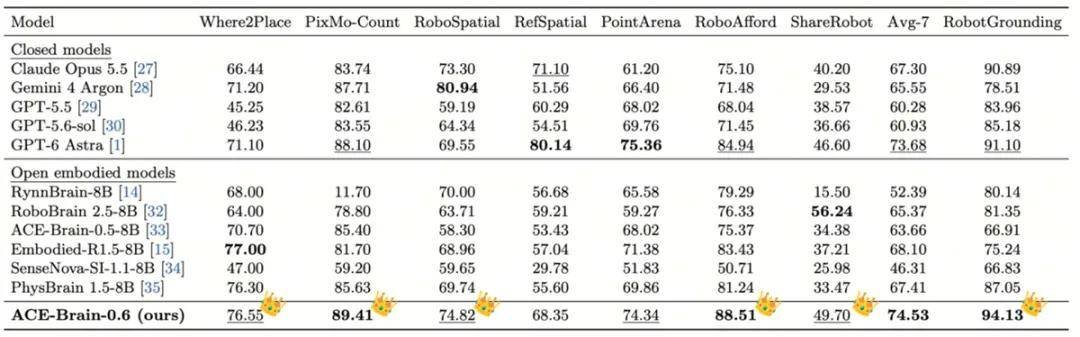
【ACE-Brain-0.6 dépasse GPT-6 Astra sur six des huit évaluations Grounding】
Parallèlement, ACE-Brain-0.6 montre également un avantage de premier plan dans les comparaisons avec Google Gemini 4 Argon, Anthropic Claude Opus 5.5, ainsi que des modèles représentatifs nationaux et internationaux tels que l'Académie DAMO d'Alibaba et l'Institut de recherche de Pékin sur l'intelligence artificielle (BAAI), validant davantage le potentiel technique d'un modèle de niveau 9B à réaliser des percées ciblées grâce à des données de supervision spatiale de haute qualité.
Derrière ces résultats se reflètent les progrès d'ACE-Brain-0.6 sur diverses tâches de perception incarnée. Il ne se contente pas d'identifier les objets cibles à partir de descriptions linguistiques, mais doit aussi comprendre des questions plus opérationnelles telles que « où peut-on placer », « quelle partie faut-il saisir », « quels objets satisfont aux conditions spécifiées ». En particulier dans les évaluations liées aux zones fonctionnelles des objets et à l'affordance spatiale, le modèle montre de solides performances de localisation fine.
Afin de tester plus avant la capacité d'adaptation du modèle aux scénarios robotiques réels, l'équipe a également construit l'ensemble d'évaluation RobotGrounding, comprenant 2591 questions couvrant 14 types de tâches, notamment la localisation de cibles, la reconnaissance de petits objets, le comptage multi-instances, le jugement d'absence de cible et la correspondance entre points de vue de caméras. ACE-Brain-0.6 obtient 94,13 points, devançant GPT-6 Astra d'environ 3,03 points, et se situe également au-dessus des autres modèles comparés.
Il convient particulièrement de noter l'amélioration significative de la capacité du modèle à identifier les « cibles inexistantes ». Lorsqu'un utilisateur demande au robot de chercher un objet qui n'existe pas dans la scène, le modèle doit correctement juger que la cible est absente, plutôt que de générer une position apparemment plausible mais en réalité erronée. Dans les opérations réelles, cette capacité est tout aussi importante : le robot doit non seulement savoir sur quoi agir, mais aussi savoir quand il ne faut pas agir imprudemment.
Les résultats ci-dessus montrent non seulement la performance de premier plan d'ACE-Brain-0.6 sur les benchmarks d'ancrage spatial, mais révèlent également une direction importante de l'évolution des capacités de base de l'intelligence incarnée : dans les maillons perceptifs clés qui déterminent directement la précision et la fiabilité des opérations physiques, grâce à une dynamique de données de haute qualité et à un renforcement ciblé des capacités, un modèle de niveau 9B peut également surmonter les limites de taille de paramètres et former des capacités professionnelles comparables voire supérieures aux modèles généraux de pointe, ouvrant une nouvelle voie pour la construction de systèmes d'intelligence incarnée efficaces, précis et généralisables.
Un million d'échantillons d'entraînement : transformer véritablement les données robotiques en capacités de perception incarnée
Une autre contribution centrale d'ACE-Brain-0.6 est l'établissement d'un processus unifié de construction de données orienté vers la compréhension spatiale incarnée. Contrairement aux données image-texte d'Internet, les données d'interaction robotique, bien qu'elles contiennent des observations visuelles continues, des trajectoires d'action et des instructions de tâche, manquent d'annotations fines sur les positions des objets, les zones fonctionnelles et les relations spatiales. Les robots enregistrent abondamment « ce qui a été fait », mais le modèle ne comprend pas nécessairement « pourquoi cet objectif a été choisi » ni « où l'action doit se produire ». À cette fin, Daxiao Robotics a intégré plus de 30 familles de données robotiques open source et des données Ego privées, fusionnant des interactions humaines à la première personne, des annotations denses d'objets et de pièces ainsi que des données spatiales tridimensionnelles, pour convertir de manière unifiée des données hétérogènes en signaux de supervision d'ancrage spatial vérifiables.
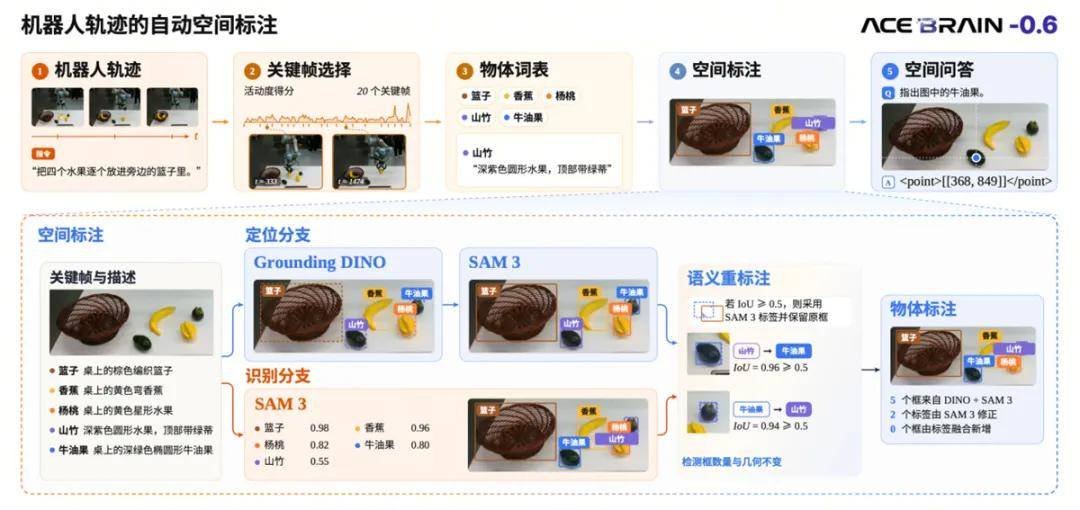
【Annotation spatiale automatisée des trajectoires de mouvement robotique d'ACE-Brain-0.6】
Pour les vidéos d'opération robotique, le système sélectionne les images clés en fonction de l'état de la pince et de l'amplitude du mouvement, construit automatiquement un vocabulaire d'objets de scène, et combine des outils visuels tels que Grounding DINO et SAM 3 pour réaliser la localisation d'objets, l'identification de zones et la correction sémantique, générant ensuite plusieurs types de données de questions-réponses telles que la référence à la cible, le comptage, les relations spatiales, les positions d'interaction et le jugement d'absence de cible.
L'essentiel n'est pas seulement le volume de données, mais le fait que chaque réponse d'entraînement dispose d'une base visuelle claire et vérifiable. Par exemple, une question de comptage de cibles n'est générée que lorsque les annotations d'instances d'objets sont complètes ; pour les questions portant sur une cible inexistante, il faut vérifier qu'elle n'apparaît effectivement pas dans l'image. En parallèle, des mécanismes de vérification des annotations, d'équilibrage des réponses et d'exclusion des données d'évaluation réduisent les interférences dues à une supervision erronée et aux raccourcis d'entraînement.
Finalement, l'équipe a construit environ un million d'échantillons d'entraînement, impliquant environ 940 000 images différentes et 2,7 millions de paires de questions-réponses. Le modèle est basé sur Qwen3.5-9B, avec l'encodeur visuel gelé, et effectue un ajustement supervisé des paramètres du modèle de langage, prédisant via une interface unifiée les coordonnées spatiales, les zones cibles, les comptages et les résultats de jugement. Ainsi, les données qui enregistraient initialement le processus opérationnel sont davantage transformées en connaissances spatiales apprenables par le modèle. De « l'enregistrement de l'interaction physique » à « la compréhension des objets et positions d'interaction », les données deviennent un pont important reliant l'expérience robotique et les capacités des modèles de base incarnés.
La valeur de la mise à l'échelle des données : de l'accumulation d'échantillons à l'extension des frontières des capacités
Plus remarquable encore, ACE-Brain-0.6 révèle, par des expériences contrôlées, la loi d'évolution de la capacité d'ancrage spatial avec la croissance du volume de données. En maintenant l'architecture du modèle et la méthode d'entraînement inchangées, l'équipe a progressivement étendu les données d'entraînement de 260 000 à un million d'échantillons, le score moyen des sept évaluations publiques passant de 69,3 à 74,5 points, montrant une tendance de croissance quasi logarithmique linéaire. Chaque doublement du volume de données d'entraînement augmente le score global d'environ 2,4 points en moyenne, dépassant finalement GPT-6 Astra. Cependant, l'étude révèle également que l'augmentation pure du nombre d'échantillons des types de données existants n'apporte qu'une amélioration de moins de 1 point ; ce qui stimule réellement la croissance des capacités, c'est l'introduction continue de nouvelles scènes, de nouvelles relations spatiales et de formes de supervision diversifiées, élargissant les frontières de la compréhension spatiale du modèle.
Cette découverte révèle une voie importante de l'évolution des capacités de l'intelligence incarnée : face à la complexité et à la variabilité des objets, des points de vue et des besoins d'interaction dans le monde physique, le modèle a besoin non seulement de plus de données, mais surtout de connaissances spatiales à large couverture, riches en informations et vérifiables. ACE-Brain-0.6 prouve que, grâce à l'extension continue de la couverture des données et des dimensions de supervision, même si l'architecture du modèle et la taille des paramètres restent inchangées, la capacité de perception spatiale peut continuer à évoluer. Cela met davantage en évidence la valeur centrale des données de haute qualité, de la densité informationnelle et des systèmes automatisés de construction de données dans le développement à grande échelle des modèles de base incarnés.
De l'ancrage spatial à l'intelligence physique : donner à chaque raisonnement un point d'ancrage dans la réalité
ACE-Brain-0.6 révèle une direction importante du développement de l'intelligence physique incarnée : l'ancrage spatial ne doit pas seulement répondre à « où est la cible », mais aussi comprendre « pourquoi cette position peut supporter l'action ». Des coordonnées visuelles aux contraintes spatiales, de la localisation d'objets à la faisabilité d'interaction, le modèle doit continuellement absorber des signaux de supervision physique plus riches, poussant la perception spatiale de l'identification précise vers la compréhension de l'action.
En tant que maillon clé reliant le raisonnement de haut niveau des tâches et l'exécution physique de bas niveau, l'ancrage spatial est une base capacitaire importante pour que les robots réalisent des opérations autonomes. Qu'il s'agisse de tri en commerce de détail, d'opérations logistiques ou de robots de service, l'identification précise des cibles, la localisation des zones de saisie et la compréhension de l'espace de placement sont toutes des prérequis à une exécution fiable. Cela s'aligne également étroitement avec la direction de recherche et développement de Daxiao Robotics, qui mise sur la synergie entre données, modèles et scènes réelles, pour continuellement transformer l'information physique en capacités du modèle.
Cette fois, ACE-Brain-0.6, avec un modèle de niveau 9B, dépasse GPT-6 Astra sur 6 évaluations Grounding, validant le potentiel technique de la mise à l'échelle de données Grounding de haute qualité. De la vision du monde à la localisation précise des cibles, de la compréhension des instructions à l'ancrage des actions, Daxiao Robotics continue de promouvoir la connexion précise entre la cognition du modèle et le monde physique réel, accélérant la transition de l'intelligence incarnée d'une compréhension abstraite vers une intelligence physique fiable et exécutable.


